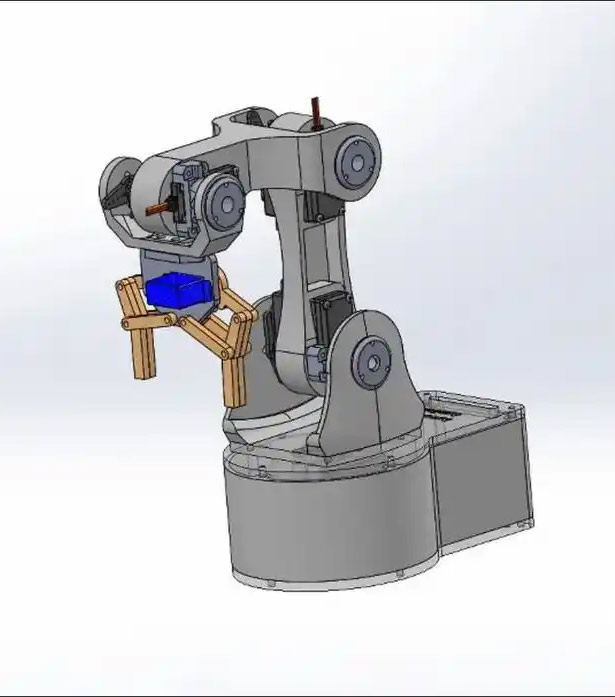
ເພື່ອເຮັດໃຫ້ແຂນຫຸ່ນຍົນສາມາດເຄື່ອນຍ້າຍໄດ້ຢ່າງຍືດຫຍຸ່ນ ແລະຈັບວັດຖຸໄດ້ຊັດເຈນ, ກຸນແຈແມ່ນຢູ່ໃນການຄວບຄຸມແຕ່ລະຂໍ້ຕໍ່ຂອງມັນຢ່າງຖືກຕ້ອງ. ນີ້ແມ່ນທີ່ຊັດເຈນທີ່ມໍເຕີ servo ມີບົດບາດຂອງພວກເຂົາ. ໃນຖານະເປັນອົງປະກອບຂັບເຄື່ອນຫຼັກຂອງແຂນຫຸ່ນຍົນ, ມໍເຕີ servo ປ່ຽນສັນຍານໄຟຟ້າເຂົ້າໄປໃນການເຄື່ອນໄຫວເປັນລ່ຽມທີ່ຊັດເຈນ, ດັ່ງນັ້ນການບັນລຸຕໍາແຫນ່ງແລະການຄວບຄຸມຂອງແຂນຫຸ່ນຍົນ.
ຄວາມເຂົ້າໃຈກ່ຽວກັບວິທີການ servo motors ຄວບຄຸມແຂນຫຸ່ນຍົນແມ່ນເປັນບາດກ້າວທີ່ສໍາຄັນສູ່ໂລກຂອງການອອກແບບຫຸ່ນຍົນແລະການຜະລິດ.
ຫຼັກການພື້ນຖານຂອງການຄວບຄຸມ servo motor ຂອງແຂນຫຸ່ນຍົນແມ່ນຫຍັງ?
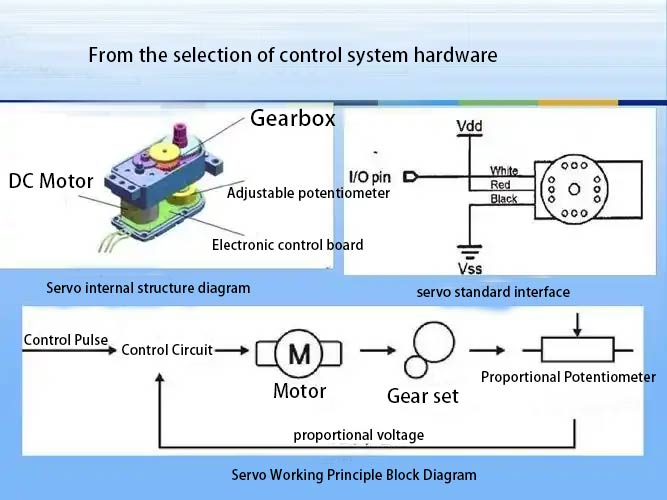
ມໍເຕີ servo ປະກອບດ້ວຍມໍເຕີ DC ຂະຫນາດນ້ອຍ, ຊຸດເກຍ, ແລະ potentiometer ຕໍາແໜ່ງ. ເມື່ອທ່ານສົ່ງສັນຍານຄວບຄຸມ, ວົງຈອນຄວບຄຸມຈະປຽບທຽບສັນຍານນັ້ນກັບມຸມປະຈຸບັນທີ່ປ້ອນໂດຍ potentiometer.
ຖ້າມີຄວາມແຕກຕ່າງກັນ, ມໍເຕີເລີ່ມຕົ້ນ, ໂດຍໃຊ້ຊຸດເກຍຊ້າລົງແລະເພີ່ມແຮງບິດ, ເຮັດໃຫ້ shaft ຜົນຜະລິດຫມຸນຈົນກ່ວາມັນມາຮອດຕໍາແຫນ່ງທີ່ກໍານົດໄວ້ແລະຢຸດ. ລະບົບຄວບຄຸມວົງປິດນີ້ຮັບປະກັນຄວາມຖືກຕ້ອງຂອງການຄວບຄຸມມຸມ.
ສໍາລັບແຂນຫຸ່ນຍົນ,ແຕ່ລະຮ່ວມກັນແມ່ນອຸປະກອນທີ່ມີ servo. ໂດຍການປະສານງານມຸມຫມຸນຂອງມໍເຕີ servo ຫຼາຍ, end effector ຂອງແຂນຫຸ່ນຍົນສາມາດປະຕິບັດຕາມ trajectory ທີ່ກໍານົດໄວ້ໃນອາວະກາດ.
ສໍາລັບຕົວຢ່າງ, ເພື່ອເຮັດໃຫ້ແຂນຫຸ່ນຍົນມີອິດສະລະສາມລະດັບເອົາຈອກທີ່ວາງໄວ້ເທິງໂຕະ, ມໍເຕີ servo ຂອງບ່າ, ສອກ, ແລະຂໍ້ຕໍ່ຂໍ້ມືຕ້ອງເຮັດວຽກຮ່ວມກັນເພື່ອຄິດໄລ່ແລະປະຕິບັດການປ່ຽນແປງມຸມຢ່າງຕໍ່ເນື່ອງ.
ເປັນຫຍັງມໍເຕີ servo ຈຶ່ງເຫມາະສົມກັບການຄວບຄຸມແຂນຫຸ່ນຍົນ?
Servo ມີປະໂຫຍດທີ່ສໍາຄັນ: ການເຊື່ອມໂຍງສູງ. ພວກເຂົາເປັນເຮືອນຂອງມໍເຕີ, ເກຍຫຼຸດລົງ, ແລະວົງຈອນຄວບຄຸມທັງຫມົດພາຍໃນເຮືອນທີ່ຫນາແຫນ້ນ, ໃຫ້ນັກພັດທະນາດ້ວຍການແກ້ໄຂ "ສຽບແລະຫຼິ້ນ".
ຜູ້ຜະລິດແຂນຫຸ່ນຍົນບໍ່ຈໍາເປັນຕ້ອງຊື້ມໍເຕີແລະໄດເວີແຍກຕ່າງຫາກ, ແລະພວກເຂົາບໍ່ຈໍາເປັນຕ້ອງປະຕິບັດການປັບຕົວກໍານົດການ PID ສະລັບສັບຊ້ອນ. ອັນນີ້ເຮັດໃຫ້ອຸປະສັກການເຂົ້າມາຂອງຫຸ່ນຍົນຫຸ່ນຍົນຫຼຸດລົງຢ່າງຫຼວງຫຼາຍ ແລະເຮັດໃຫ້ວົງຈອນການພັດທະນາສັ້ນລົງ.
ແຮງບິດຂອງ stall ສະຫນອງໃຫ້ໂດຍ servo motor ແມ່ນສໍາຄັນສໍາລັບແຂນຫຸ່ນຍົນ. ເມື່ອແຂນຫຸ່ນຍົນມາຮອດຕໍາແຫນ່ງເປົ້າຫມາຍ, ເຖິງແມ່ນວ່າມັນຖືກລົບກວນໂດຍກໍາລັງພາຍນອກ, ມໍເຕີ servo ຈະສືບຕໍ່ສະຫນອງພະລັງງານເພື່ອຮັກສາມຸມແລະດັ່ງນັ້ນຈຶ່ງສະແດງລະດັບທີ່ແນ່ນອນຂອງ "ກໍາລັງຖື".
ມັນເປັນລັກສະນະນີ້ທີ່ເຮັດໃຫ້ແຂນຫຸ່ນຍົນສາມາດຖືວັດຖຸຢູ່ໃນສະພາບທີ່ຫມັ້ນຄົງຫຼືບໍ່ໃຫ້ deviate ໄດ້ຢ່າງງ່າຍດາຍຈາກ posture ທີ່ກໍານົດໄວ້ກ່ອນໃນເວລາທີ່ມັນໄດ້ຮັບການ collision ເລັກນ້ອຍ.
ວິທີການເລືອກຮູບແບບ Servo ທີ່ເຫມາະສົມສໍາລັບແຂນຫຸ່ນຍົນ
ເມື່ອເລືອກມໍເຕີ servo, ແຮງບິດແລະຄວາມໄວແມ່ນສອງຕົວກໍານົດການທີ່ສໍາຄັນທີ່ສຸດ. ແຮງບິດກໍານົດ "ຜົນບັງຄັບໃຊ້" ຂອງ servo motor, ເຮັດໃຫ້ມັນສາມາດເອົາຊະນະແຮງບິດທີ່ຜະລິດໂດຍນ້ໍາຫນັກຂອງການເຊື່ອມຕໍ່ຂອງແຂນຫຸ່ນຍົນແລະການໂຫຼດ. ວິທີການຄາດຄະເນທີ່ງ່າຍດາຍແມ່ນວ່າແຮງບິດທີ່ຕ້ອງການສໍາລັບການຮ່ວມກັນຄວນຈະມີຢ່າງຫນ້ອຍ 1.5 ເທົ່າຂອງແຮງບິດທີ່ສ້າງຂຶ້ນໂດຍການເຊື່ອມຕໍ່ແລະການໂຫຼດ.
ຄວາມໄວສົ່ງຜົນກະທົບຕໍ່ຄວາມລຽບງ່າຍຂອງການເຄື່ອນໄຫວຂອງແຂນຫຸ່ນຍົນ; ຄ່າຕ່ໍາກວ່າ, ເຊັ່ນ: 0.1 sec/60°, ການເຄື່ອນໄຫວໄວຂຶ້ນ.
ສໍາລັບການສຶກສາຫຼື desktop ໂຄງການແຂນຫຸ່ນຍົນ, ທົ່ວໄປDS-R003B Servoຮູບແບບມໍເຕີມັກຈະເປັນຈຸດເລີ່ມຕົ້ນທີ່ດີກັບປະສິດທິພາບຄ່າໃຊ້ຈ່າຍທີ່ດີເລີດ.
ຮູບແບບສະເພາະຂອງສັນຍານຄວບຄຸມມໍເຕີ servo ແມ່ນຫຍັງ?
Servos ໃຊ້ສັນຍານ PWM (Pulse Width Modulation) ຢ່າງກວ້າງຂວາງເພື່ອຄວບຄຸມ. ກໍາມະຈອນຄວບຄຸມບໍ່ໄດ້ຖືກກໍານົດໂດຍລະດັບແຮງດັນ, ແຕ່ໂດຍໄລຍະເວລາຂອງມັນ. ໄລຍະເວລາຄວບຄຸມກໍາມະຈອນມາດຕະຖານແມ່ນ 20 ມິນລິວິນາທີ.
ໃນລະຫວ່າງໄລຍະເວລານີ້, ໄລຍະເວລາຂອງສັນຍານລະດັບສູງແຕກຕ່າງກັນລະຫວ່າງ 0.5 ແລະ 2.5 milliseconds. ຄວາມກວ້າງຂອງກໍາມະຈອນນີ້ກົງກັນໂດຍກົງກັບການຍ້າຍເປັນລ່ຽມຂອງເພົາຜົນຜະລິດຈາກ 0° ຫາ 180°.
ໂດຍສະເພາະ, ຄວາມກວ້າງຂອງກໍາມະຈອນ 0.5ms ໂດຍທົ່ວໄປແລ້ວກົງກັບຕໍາແຫນ່ງ 0 °, 1.5ms ກັບຕໍາແຫນ່ງທີ່ເປັນກາງ 90 °, ແລະ 2.5ms ກັບຕໍາແຫນ່ງ 180 °. ທ່ານຈໍາເປັນຕ້ອງໃຊ້ພອດ I/O ຂອງ microcontroller ເພື່ອສ້າງຮູບແບບຄື້ນກໍາມະຈອນທີ່ມີຄວາມກວ້າງສະເພາະ.
ວິທີການວາງແຜນການເຄື່ອນໄຫວປະສານງານຂອງແຂນຫຸ່ນຍົນ?
ລັກສະນະທີ່ສໍາຄັນທີ່ສຸດຂອງການນໍາໃຊ້ການຂຽນໂປລແກລມເພື່ອຄວບຄຸມຫຼາຍລະດັບຂອງອິດສະລະພາບຂອງແຂນຫຸ່ນຍົນແມ່ນຢູ່ໃນການຄິດໄລ່ kinematic. ທ່ານຈໍາເປັນຕ້ອງສ້າງຄວາມສໍາພັນທາງແຜນທີ່ຈາກ "ຊ່ອງຮ່ວມກັນ" ໄປ "ຊ່ອງ Cartesian."
ເອົາການເຄື່ອນໄຫວເສັ້ນຊື່ຂອງ end effector ຂອງແຂນຫຸ່ນຍົນເປັນຕົວຢ່າງ, ທ່ານຈໍາເປັນຕ້ອງຄິດໄລ່ເສັ້ນທາງຊື່ນີ້ໃນທິດທາງກົງກັນຂ້າມ, ປ່ຽນເປັນລໍາດັບຂອງມຸມທີ່ປ່ຽນແປງໃນໄລຍະເວລາສໍາລັບແຕ່ລະ servo ຮ່ວມກັນ.
ໃນການຂຽນໂປລແກລມຕົວຈິງ, ທ່ານທໍາອິດວາງແຜນເສັ້ນທາງທີ່ຕ້ອງການຂອງຕົວກະຕຸ້ນແຂນຂອງຫຸ່ນຍົນ. ຫຼັງຈາກນັ້ນ, ການນໍາໃຊ້ kinematics ປີ້ນກັບກັນ, ທ່ານຄິດໄລ່ມຸມເປົ້າຫມາຍທີ່ແຕ່ລະ servo ຄວນ rotate ໃນເວລາທີ່ແທ້ຈິງ.
ຫຼັງຈາກນັ້ນ, ກະດານຄວບຄຸມຈະສົ່ງສັນຍານ PWM ທີ່ສອດຄ້ອງກັນໄປຫາແຕ່ລະ servo ຕາມລໍາດັບ, ໃຫ້ແນ່ໃຈວ່າພວກເຂົາມາຮອດຕໍາແຫນ່ງທີ່ກໍານົດຂອງພວກເຂົາພ້ອມໆກັນຫຼືຕາມລໍາດັບ. ນີ້ບັນລຸການເຄື່ອນໄຫວທີ່ລຽບ, ປະສານສົມທົບ.
ບັນຫາທົ່ວໄປໃນເວລາສ້າງ Servo Mounted Robotic Arm
ສໍາລັບຜູ້ເລີ່ມຕົ້ນ, ບັນຫາທີ່ພົບເລື້ອຍທີ່ສຸດແມ່ນວ່າຂໍ້ຕໍ່ແຂນຫຸ່ນຍົນອາດຈະສັ່ນສະເທືອນຫຼືບໍ່ສາມາດບັນລຸຕໍາແຫນ່ງຂອງພວກເຂົາຢ່າງຖືກຕ້ອງ. ນີ້ໂດຍທົ່ວໄປແມ່ນເກີດມາຈາກການສະຫນອງພະລັງງານບໍ່ພຽງພໍ. ເມື່ອ servos ຫຼາຍເຮັດວຽກພ້ອມໆກັນ, ການແຕ້ມປະຈຸບັນແມ່ນສູງຫຼາຍ, ເຊິ່ງພອດ USB ຄອມພິວເຕີຫຼືຊຸດຫມໍ້ໄຟແບບງ່າຍໆບໍ່ສາມາດຕອບສະຫນອງໄດ້, ເຊິ່ງເຮັດໃຫ້ແຮງດັນຫຼຸດລົງ.
ການແກ້ໄຂແມ່ນການນໍາໃຊ້ການສະຫນອງພະລັງງານແຍກຕ່າງຫາກ, ຄວບຄຸມທີ່ມີພະລັງງານພຽງພໍ, ແລະເພີ່ມ capacitor ຄວາມອາດສາມາດຂະຫນາດໃຫຍ່ໃນຂະຫນານກັບແຕ່ລະສາຍໄຟຟ້າຂອງ servo ເພື່ອ buffer ຄວາມຕ້ອງການໃນປະຈຸບັນ.
ຄວາມແຂງກະດ້າງຂອງກົນຈັກບໍ່ພຽງພໍເຮັດໃຫ້ການປະກອບທີ່ແຫນ້ນເກີນໄປເປັນບັນຫາທົ່ວໄປອີກອັນຫນຶ່ງ. ການສັ່ນສະເທືອນຂອງໂຄງສ້າງຈະ dissipate servo torque, ໃນຂະນະທີ່ການປະກອບທີ່ແຫນ້ນເກີນໄປຈະເພີ່ມຄວາມຕ້ານທານ frictional. ທັງສອງສະຖານະການເຫຼົ່ານີ້ສາມາດນໍາໄປສູ່ການຈັດຕໍາແຫນ່ງ servo ທີ່ບໍ່ຖືກຕ້ອງແລະແມ້ກະທັ້ງ overheating.
ໃຫ້ແນ່ໃຈວ່າຊິ້ນສ່ວນແຂນຫຸ່ນຍົນຂອງທ່ານຖືກເຄື່ອງຈັກຢ່າງແນ່ນອນ, ເຊື່ອມຕໍ່ຢ່າງປອດໄພ, ແລະແຜ່ນ servo drive ຖືກຕິດຕັ້ງຢ່າງຖືກຕ້ອງໂດຍບໍ່ມີການເລື່ອນ. ການເພີ່ມຄວາມລ່າຊ້າການເຄື່ອນໄຫວທີ່ເຫມາະສົມໃນລະຫັດຍັງສາມາດປ້ອງກັນການສັ່ນສະເທືອນ servo ເນື່ອງຈາກ overshoot.
ເວລາປະກາດ: ຕຸລາ 31-2025