
Pulse-width modulation (PWM) ແມ່ນຄໍາສັບທີ່ແປກປະຫຼາດສໍາລັບປະເພດຂອງສັນຍານດິຈິຕອນ. PWMs ຖືກນໍາໃຊ້ໃນຫຼາຍໆຄໍາຮ້ອງສະຫມັກ, ລວມທັງວົງຈອນຄວບຄຸມສະລັບສັບຊ້ອນ. ວິທີການທົ່ວໄປທີ່ພວກເຮົາໃຊ້ພວກມັນຢູ່ SparkFun ແມ່ນການເຮັດໃຫ້ໄຟ RGB LED ຫຼືຄວບຄຸມທິດທາງຂອງ servo. ພວກເຮົາສາມາດບັນລຸຜົນໄດ້ຮັບຫຼາຍໃນທັງສອງຄໍາຮ້ອງສະຫມັກເຫຼົ່ານີ້ເນື່ອງຈາກວ່າ PWM ອະນຸຍາດໃຫ້ພວກເຮົາແຕກຕ່າງກັນໄລຍະເວລາທີ່ສັນຍານແມ່ນສູງໃນລັກສະນະການປຽບທຽບ. ໃນຂະນະທີ່ສັນຍານພຽງແຕ່ສາມາດສູງ (ປົກກະຕິ 5V) ຫຼືຕ່ໍາ (ພື້ນດິນ) ໃນເວລາໃດຫນຶ່ງ, ພວກເຮົາສາມາດແຕກຕ່າງກັນອັດຕາສ່ວນຂອງເວລາທີ່ສັນຍານແມ່ນສູງເມື່ອທຽບກັບຕ່ໍາໃນໄລຍະທີ່ໃຊ້ເວລາສອດຄ່ອງ.
 ວົງຈອນຫນ້າທີ່
ເມື່ອສັນຍານສູງ, ພວກເຮົາເອີ້ນມັນວ່າ "ທັນເວລາ." ເພື່ອອະທິບາຍຈໍານວນ "ຕາມເວລາ", ພວກເຮົາໃຊ້ແນວຄວາມຄິດຂອງວົງຈອນຫນ້າທີ່. ຮອບວຽນຫນ້າທີ່ຖືກວັດແທກເປັນເປີເຊັນ. ເປີເຊັນຂອງວົງວຽນໜ້າທີ່ອະທິບາຍໂດຍສະເພາະເປີເຊັນຂອງເວລາທີ່ສັນຍານດິຈິຕອລເປີດຢູ່ພາຍໃນໄລຍະ ຫຼືໄລຍະເວລາ. ໄລຍະເວລາແມ່ນປີ້ນກັບຄວາມຖີ່ຂອງຮູບແບບຄື້ນ. ຖ້າສັນຍານດິຈິຕອລແມ່ນຢູ່ເຄິ່ງເວລາແລະອີກເຄິ່ງຫນຶ່ງ, ພວກເຮົາເວົ້າວ່າສັນຍານດິຈິຕອນມີຮອບວຽນຫນ້າທີ່ 50%, ຄ້າຍຄືກັບຄື້ນສີ່ຫລ່ຽມທີ່ເຫມາະສົມ. ຖ້າອັດຕາສ່ວນສູງກວ່າ 50%, ສັນຍານດິຈິຕອນໃຊ້ເວລາຫຼາຍກວ່າຢູ່ໃນລັດສູງກ່ວາຢູ່ໃນລັດຕ່ໍາ, ແລະໃນທາງກັບກັນຖ້າວົງຈອນຫນ້າທີ່ບໍ່ເກີນ 50%. ແຜນວາດຕໍ່ໄປນີ້ສະແດງໃຫ້ເຫັນສາມກໍລະນີນີ້:
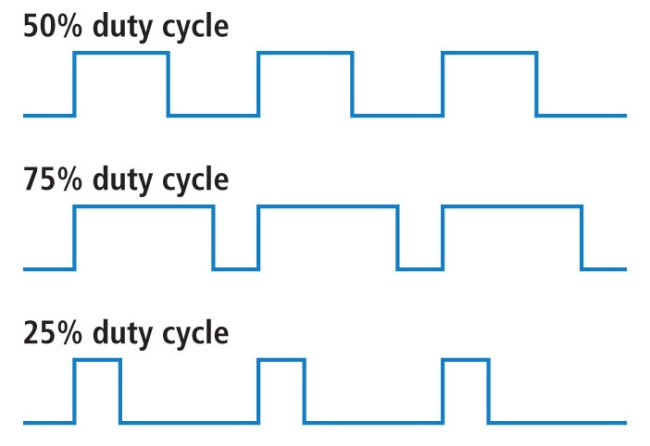
ວົງຈອນຫນ້າທີ່ 100% ແມ່ນຄືກັນກັບການກໍານົດແຮງດັນໃຫ້ 5 volts (ສູງ). ວົງຈອນຫນ້າທີ່ 0% ແມ່ນຄືກັນກັບການເຊື່ອມຕໍ່ສັນຍານກັບຫນ້າດິນ.
ຕົວຢ່າງ
ທ່ານສາມາດຄວບຄຸມຄວາມສະຫວ່າງຂອງ LED ໄດ້ໂດຍການປັບວົງຈອນຫນ້າທີ່.
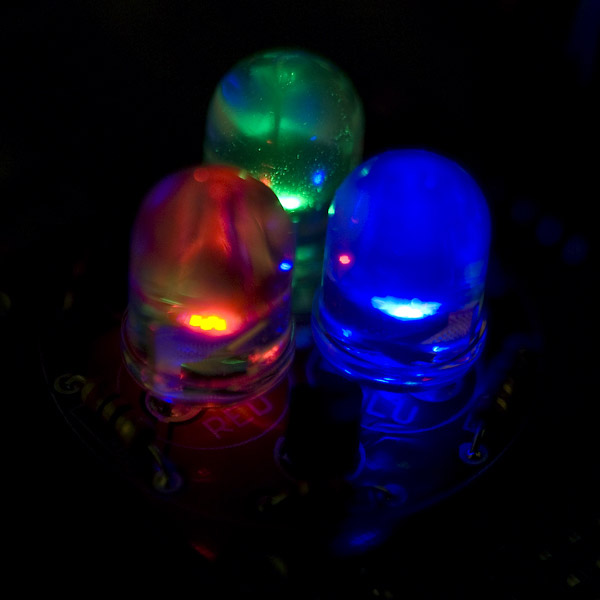
ດ້ວຍໄຟ LED RGB (ສີແດງ, ສີຂຽວ, ແລະສີຟ້າ), ທ່ານສາມາດຄວບຄຸມປະລິມານຂອງແຕ່ລະສາມສີທີ່ປະສົມກັນໂດຍການ dimming ພວກມັນດ້ວຍປະລິມານທີ່ແຕກຕ່າງກັນ.
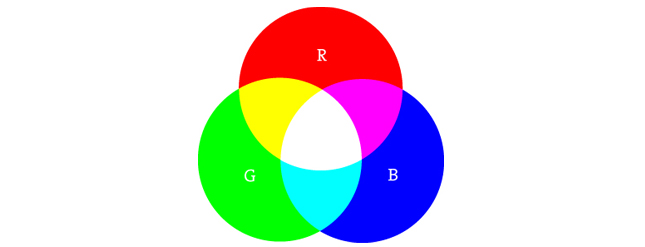
ຖ້າທັງສາມຖືກເປີດໃນປະລິມານເທົ່າທຽມກັນ, ຜົນໄດ້ຮັບຈະເປັນຮົ່ມທີ່ແຕກຕ່າງກັນຂອງແສງສະຫວ່າງສີຂາວ. ການປະສົມສີຟ້າແລະສີຂຽວດຽວກັນຈະສ້າງເປັນສີຟ້າສີຂຽວ. ສໍາລັບຕົວຢ່າງທີ່ສະລັບສັບຊ້ອນເລັກນ້ອຍ, ພະຍາຍາມເປີດສີແດງຢ່າງເຕັມທີ່, ສີຂຽວຢ່າງເຕັມທີ່ໃນວົງຈອນການເຮັດວຽກ 50%, ແລະສີຟ້າອອກຢ່າງເຕັມທີ່ເພື່ອສ້າງສີສົ້ມ.
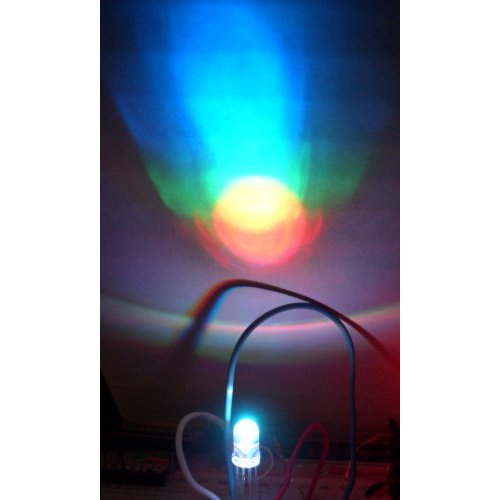
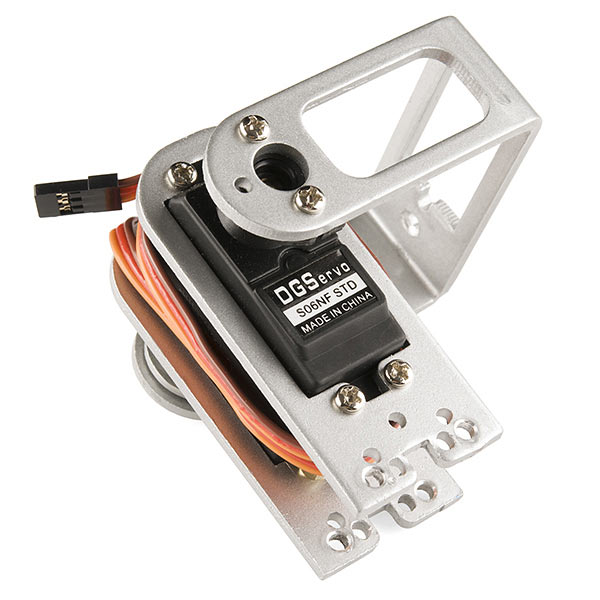
ເມື່ອຄວບຄຸມໄຟ LED, ຄວາມຖີ່ຂອງຄື້ນສີ່ຫຼ່ຽມຈະຕຸລັດສູງພໍເພື່ອບັນລຸຜົນການຫຼຸດແສງໃຫ້ເໝາະສົມ. ຄື້ນຮອບວຽນໜ້າທີ່ 20% ຢູ່ 1 Hz ຈະສະແດງຢ່າງຊັດເຈນວ່າມັນເປີດ ແລະ ປິດຕາຂອງເຈົ້າ, ໃນຂະນະທີ່ຮອບວຽນໜ້າທີ່ 100% ຢູ່ 20 Hz ຫຼືສູງກວ່າຈະປະກົດວ່າ dimmer ກວ່າເມື່ອເປີດເຕັມ. ໂດຍຫລັກການແລ້ວ, ຖ້າເປົ້າຫມາຍຂອງທ່ານແມ່ນເພື່ອບັນລຸຜົນກະທົບ dimming ກັບ LEDs, ໄລຍະເວລາບໍ່ສາມາດມີຂະຫນາດໃຫຍ່ເກີນໄປ. ນອກນັ້ນທ່ານຍັງສາມາດໃຊ້ໂມດູນຄວາມກວ້າງຂອງກໍາມະຈອນເພື່ອຄວບຄຸມມຸມຂອງມໍເຕີ servo ທີ່ເຊື່ອມຕໍ່ກັບອຸປະກອນກົນຈັກເຊັ່ນແຂນຫຸ່ນຍົນ. A servo ມີ shaft ທີ່ຫັນໄປຫາຕໍາແຫນ່ງສະເພາະໂດຍອີງໃສ່ເສັ້ນຄວບຄຸມຂອງມັນ. ມໍເຕີ servo ຂອງພວກເຮົາມີລະດັບປະມານ 180 ອົງສາ.
ຄວາມຖີ່ / ໄລຍະເວລາແມ່ນສະເພາະກັບການຄວບຄຸມ servo ໂດຍສະເພາະ. ມໍເຕີ servo ປົກກະຕິຄາດວ່າຈະມີການປັບປຸງທຸກໆ 20 ms, ໂດຍມີກໍາມະຈອນລະຫວ່າງ 1 ms ແລະ 2 ms - ໃນຄໍາສັບຕ່າງໆອື່ນໆ, ວົງຈອນຫນ້າທີ່ລະຫວ່າງ 5% ແລະ 10% ໃນຮູບແບບຄື້ນ 50 Hz. ດ້ວຍກໍາມະຈອນ 1.5 ms, ມໍເຕີ servo ຈະຢູ່ໃນຕໍາແຫນ່ງທໍາມະຊາດ 90 ອົງສາ. ຢູ່ທີ່ກໍາມະຈອນ 1ms, servo ຈະຢູ່ທີ່ 0 ອົງສາ, ແລະຢູ່ທີ່ກໍາມະຈອນ 2ms, servo ຈະຢູ່ທີ່ 180 ອົງສາ. ທ່ານສາມາດໄດ້ຮັບລະດັບຄວາມເຕັມຂອງການເຄື່ອນໄຫວໂດຍການປັບປຸງ servo ກັບຄ່າໃນລະຫວ່າງ.
Pulse-width modulation ຖືກນໍາໃຊ້ໃນຫຼາຍໆຄໍາຮ້ອງສະຫມັກ, ໂດຍສະເພາະການຄວບຄຸມ. ໃນປັດຈຸບັນທີ່ທ່ານຮູ້ວ່າມັນສາມາດຖືກນໍາໃຊ້ເພື່ອຫມຸນ LEDs ແລະຄວບຄຸມມຸມຂອງມໍເຕີ servo, ທ່ານສາມາດເລີ່ມຕົ້ນການຂຸດຄົ້ນການນໍາໃຊ້ທີ່ເປັນໄປໄດ້ອື່ນໆ. ຖ້າເຈົ້າຮູ້ສຶກເສຍໃຈ, ກະລຸນາກວດເບິ່ງຊຸດ SparkFun Inventor's Kit, ເຊິ່ງລວມມີຕົວຢ່າງໂດຍໃຊ້ຕົວປ່ຽນຄວາມກວ້າງຂອງກໍາມະຈອນ. ຖ້າທ່ານພ້ອມທີ່ຈະເລີ່ມຕົ້ນການຂຽນລະຫັດທັນທີແລະມີ Arduino, ໃຫ້ກວດເບິ່ງຕົວຢ່າງການຂຽນລະຫັດ PWM ທີ່ນີ້.
ເວລາປະກາດ: 31-07-2025