DSPOWER ໄດ້ເລີ່ມຕົ້ນໃນປີ 2012, ແມ່ນສຸມໃສ່ການຄົ້ນຄວ້າແລະການພັດທະນາການຜະລິດການສຶກສາຫຸ່ນຍົນ servo, servo ຫຸ່ນຍົນອັດສະລິຍະແລະການກໍ່ສ້າງ servo ຕັນ.
ເມື່ອອອກແບບຫຸ່ນຍົນ ຫຼືອຸປະກອນອັດສະລິຍະ, ຄວາມຖືກຕ້ອງເປັນລ່ຽມຂອງມໍເຕີ servo ມັກຈະຖືກມອງຂ້າມໄດ້ຢ່າງງ່າຍດາຍແຕ່ສໍາຄັນ. ທ່ານອາດຈະໄດ້ພົບກັບສະຖານະການທີ່ servo motor ບໍ່ສາມາດຫມຸນໄປຫາຕໍາແຫນ່ງທີ່ຕັ້ງໄວ້, ຫຼືຕໍາແຫນ່ງທີ່ບັນລຸແຕກຕ່າງກັນເລັກນ້ອຍໃນແຕ່ລະຄັ້ງ, ເຊິ່ງກໍ່ໃຫ້ເກີດຄວາມບໍ່ສະຖຽນລະພາບໃນລະບົບທັງຫມົດ.
ໂດຍທົ່ວໄປແລ້ວນີ້ແມ່ນຍ້ອນວ່າທ່ານບໍ່ໄດ້ເອົາໃຈໃສ່ກັບຄ່າຄວາມຖືກຕ້ອງຂອງມຸມສາກມາດຕະຖານຂອງມໍເຕີ servo, ແລະພຽງແຕ່ໄດ້ກວດເບິ່ງຕົວກໍານົດການພື້ນຖານເຊັ່ນ: ແຮງບິດແລະຄວາມໄວ.
ຄວາມຖືກຕ້ອງຂອງ Servo Motor Angular ແມ່ນຫຍັງ?
ຄວາມຖືກຕ້ອງຂອງ Servo motor angular ຫມາຍເຖິງລະດັບຂອງ deviation ລະຫວ່າງຕໍາແຫນ່ງຫມຸນທີ່ແທ້ຈິງແລະຕໍາແຫນ່ງເປົ້າຫມາຍທາງທິດສະດີຫຼັງຈາກໄດ້ຮັບສັນຍານຄວບຄຸມ. ສໍາລັບຕົວຢ່າງ, ມໍເຕີເຊີໂວທີ່ມີຄວາມຖືກຕ້ອງ ± 1 °, ຕາມທິດສະດີການຫມຸນໄປ 90 °, ຕົວຈິງແລ້ວອາດຈະຖືກຈັດວາງລະຫວ່າງ 89 °ແລະ 91 °. ຄ່າຄວາມຖືກຕ້ອງມາດຕະຖານນີ້ແມ່ນຖືກມອບໃຫ້ໂດຍຜູ້ຜະລິດ servo motor ໃນຂໍ້ກໍານົດດ້ານວິຊາການ.
ມັນແມ່ນ ໜຶ່ງ ໃນຕົວຊີ້ວັດຫຼັກ ສຳ ລັບການວັດແທກການປະຕິບັດມໍເຕີ servo. servos ຄວາມແມ່ນຍໍາສູງຮັບປະກັນການເຄື່ອນໄຫວທີ່ຖືກຕ້ອງແລະຊ້ໍາຊ້ອນຂອງອຸປະກອນຂອງທ່ານ, ໂດຍສະເພາະໃນສະຖານະການທີ່ຕ້ອງການການຄວບຄຸມທີ່ຊັດເຈນ, ເຊັ່ນ: ຈັບແຂນຫຸ່ນຍົນແລະການວາງຕໍາແຫນ່ງ gimbal ກ້ອງຖ່າຍຮູບ.
ຄວາມເຂົ້າໃຈຄວາມສໍາຄັນຂອງຄວາມຖືກຕ້ອງເປັນລ່ຽມ, ເຊິ່ງບໍ່ສາມາດໃຊ້ໄດ້ສະເຫມີ, ຊ່ວຍໃຫ້ທ່ານຫຼີກເວັ້ນບັນຫາທີ່ອາດເກີດຂື້ນໃນຂັ້ນຕອນເບື້ອງຕົ້ນທີ່ສໍາຄັນຂອງໂຄງການ. servos ລາຄາຖືກແຕ່ມີຄວາມຖືກຕ້ອງຕ່ໍາສາມາດເຮັດໃຫ້ເກີດຄວາມຜິດພາດສະສົມໃນລະບົບທັງຫມົດ, ໃນທີ່ສຸດຜົນກະທົບຕໍ່ການເຮັດວຽກໂດຍລວມຂອງມັນແລະນໍາໄປສູ່ຜົນກະທົບທາງລົບ.
ດັ່ງນັ້ນ, ເມື່ອເລືອກ servo, ທ່ານຕ້ອງທົບທວນຄືນຢ່າງລະມັດລະວັງກ່ຽວກັບຕົວກໍານົດການທີ່ກ່ຽວຂ້ອງກັບຄວາມຖືກຕ້ອງໃນລັກສະນະສະເພາະແລະຈັດລໍາດັບຄວາມສໍາຄັນຂອງຜະລິດຕະພັນທີ່ລະບຸມາດຕະຖານຄວາມຖືກຕ້ອງຂອງພວກເຂົາຢ່າງຊັດເຈນ, ແທນທີ່ຈະຕັດສິນໃຈໂດຍອີງໃສ່ປະສົບການຫຼືລາຄາທີ່ຜ່ານມາ.
ເປັນຫຍັງຄວາມຖືກຕ້ອງຂອງມຸມແມ່ນສໍາຄັນສໍາລັບໂຄງການ
ຄວາມຖືກຕ້ອງຂອງ Angular ໂດຍກົງກໍານົດການປະຕິບັດທີ່ຫນ້າເຊື່ອຖືຂອງວຽກງານໂດຍອຸປະກອນ. ຕົວຢ່າງ,ຖ້າທ່ານກໍາລັງເຮັດວຽກຢູ່ໃນລະບົບການຕິດຕາມແບບອັດຕະໂນມັດ, ຄວາມຖືກຕ້ອງຂອງ servo ທີ່ບໍ່ດີຈະປ້ອງກັນບໍ່ໃຫ້ກ້ອງຖ່າຍຮູບກໍານົດເປົ້າຫມາຍຢ່າງຖືກຕ້ອງ, ຫຼຸດລົງຢ່າງຫຼວງຫຼາຍປະສິດທິພາບການຕິດຕາມ.ເຊັ່ນດຽວກັນ, ໃນອັດຕະໂນມັດອຸດສາຫະກໍາ, servo ຕ່ໍາສາມາດເຮັດໃຫ້ເກີດຄວາມຜິດປົກກະຕິຂອງແຂນຫຸ່ນຍົນແລະແມ້ກະທັ້ງບັນຫາການຜະລິດ.
ຄວາມແມ່ນຍໍາທີ່ບໍ່ພຽງພໍບໍ່ພຽງແຕ່ສົ່ງຜົນກະທົບຕໍ່ການປະຕິບັດແຕ່ຍັງເພີ່ມເວລາແລະຄ່າໃຊ້ຈ່າຍໃນການຕິດຕັ້ງຢ່າງຫຼວງຫຼາຍເນື່ອງຈາກຄວາມຕ້ອງການສໍາລັບການປັບຕົວຊ້ໍາຊ້ອນຫຼືການທົດແທນອົງປະກອບ.
ຈາກທັດສະນະປະສົບການຂອງຜູ້ໃຊ້, servos ຄວາມແມ່ນຍໍາສູງເຮັດໃຫ້ການດໍາເນີນງານອຸປະກອນທີ່ລຽບງ່າຍແລະເປັນມືອາຊີບຫຼາຍຂຶ້ນ. ຕົວຢ່າງ, ໃນຫຸ່ນຍົນການສຶກສາ ຫຼືເຄື່ອງຫຼິ້ນອັດສະລິຍະ, ການເຄື່ອນໄຫວທີ່ຊັດເຈນຊ່ວຍເພີ່ມການໂຕ້ຕອບ ແລະປ້ອງກັນຄວາມອຸກອັ່ງຂອງຜູ້ໃຊ້ທີ່ເກີດຈາກອຸປະກອນທີ່ບໍ່ຕອບສະໜອງ.
ດັ່ງນັ້ນ, ໃນຂະນະທີ່ການລົງທຶນໃນ servos ທີ່ມີຄວາມແມ່ນຍໍາສູງອາດຈະເບິ່ງຄືວ່າຈະເພີ່ມຄ່າໃຊ້ຈ່າຍໃນເບື້ອງຕົ້ນ, ຕົວຈິງແລ້ວມັນປັບປຸງອັດຕາຄວາມສໍາເລັດຂອງໂຄງການແລະຄວາມຫມັ້ນຄົງໃນໄລຍະຍາວ, ເຮັດໃຫ້ມັນເປັນທາງເລືອກທີ່ມີປະສິດທິພາບສູງ.
ວິທີການເລືອກ Servos ຄວາມແມ່ນຍໍາສູງ
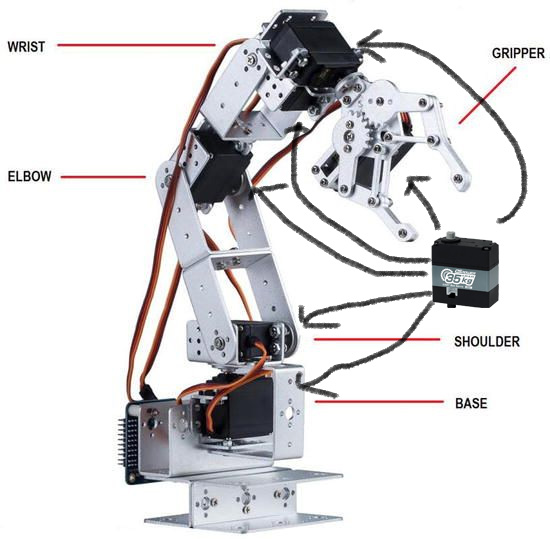
ເມື່ອເລືອກ servo ຄວາມແມ່ນຍໍາສູງ, ຂັ້ນຕອນທໍາອິດແມ່ນການກວດສອບສະເພາະຂອງຜະລິດຕະພັນແລະຊອກຫາຄ່າຕົວເລກທີ່ຊັດເຈນສໍາລັບຄວາມຖືກຕ້ອງຂອງມຸມ, ເຊັ່ນ: ±0.5° ຫຼື ±1°. ໂດຍທົ່ວໄປແລ້ວ, servos ດິຈິຕອນແມ່ນຖືກຕ້ອງຫຼາຍກ່ວາ servos analog ເພາະວ່າພວກເຂົາໃຊ້ microprocessors ສໍາລັບການຄວບຄຸມປິດ, ອະນຸຍາດໃຫ້ມີການປັບຕໍາແຫນ່ງໃນເວລາທີ່ແທ້ຈິງ.
ໃນເວລາດຽວກັນ, ເອົາໃຈໃສ່ກັບປະເພດຂອງ servo; motors brushless ຫຼື motors coreless ມັກຈະມີຂໍ້ໄດ້ປຽບໃນຂໍ້ກໍານົດຂອງຄວາມຖືກຕ້ອງແລະອາຍຸການ, ໃນຂະນະທີ່ motors coreless ສະເຫນີຂໍ້ໄດ້ປຽບໃນການເຮັດວຽກຢ່າງຕໍ່ເນື່ອງຕໍ່ໄປອີກແລ້ວແລະ dissipation ຄວາມຮ້ອນທີ່ດີກວ່າ.
ພິຈາລະນາສະຖານະການຄໍາຮ້ອງສະຫມັກ.ຖ້າໂຄງການຂອງທ່ານຮຽກຮ້ອງໃຫ້ມີການຕອບສະຫນອງໄວແລະຄວາມແມ່ນຍໍາສູງ, ທ່ານສາມາດເລືອກ servo ດິຈິຕອນທີ່ສະຫນັບສະຫນູນອັດຕາການໂຫຼດຫນ້າຈໍຄືນສູງ; ຖ້າງົບປະມານຂອງທ່ານມີຈໍາກັດແຕ່ຄວາມຕ້ອງການຄວາມຖືກຕ້ອງບໍ່ສູງ, servo ມາດຕະຖານອາດຈະພຽງພໍ.
ນອກຈາກນັ້ນ, ອ່ານການທົບທວນຄືນຂອງຜູ້ໃຊ້ແລະບົດລາຍງານການທົດສອບເພື່ອເຂົ້າໃຈການປະຕິບັດຄວາມຖືກຕ້ອງໃນການນໍາໃຊ້ຕົວຈິງ, ຫຼີກເວັ້ນການຕັດສິນໃຈໂດຍອີງໃສ່ຕົວກໍານົດທິດສະດີເທົ່ານັ້ນ. ຈືຂໍ້ມູນການ, servos ຄວາມແມ່ນຍໍາສູງໂດຍທົ່ວໄປຕ້ອງການແຮງດັນທີ່ສູງຂຶ້ນແລະສະຫນັບສະຫນູນອະນຸສັນຍາການຄວບຄຸມທີ່ດີກວ່າ, ເຊັ່ນ TTL ລົດເມ serial ຫຼືລົດເມ CAN.
ປັດໃຈໃດທີ່ສົ່ງຜົນກະທົບຕໍ່ຄວາມຖືກຕ້ອງຂອງ Servo?
ຄວາມຖືກຕ້ອງຂອງມໍເຕີ servo ໄດ້ຮັບຜົນກະທົບຈາກປັດໃຈຕ່າງໆ, ກວມເອົາທັງໂຄງສ້າງພາຍໃນແລະສະພາບແວດລ້ອມພາຍນອກ. ປັດໄຈພາຍໃນຕົ້ນຕໍປະກອບມີ backlash ເກຍ, ປະເພດມໍເຕີ, ແລະລະບົບຄໍາຄຶດຄໍາເຫັນ. Servos ທີ່ມີ backlash ເກຍຂະຫນາດໃຫຍ່ຈະມີປະສົບການ hysteresis ໃນລະຫວ່າງການຫມຸນປີ້ນກັບກັນ, ເຮັດໃຫ້ຄວາມຖືກຕ້ອງຫຼຸດລົງ.
ຢ່າງໃດກໍຕາມ, servos ວົງປິດກັບ encoders ນໍາໃຊ້ກົນໄກການຕອບໂຕ້ເພື່ອຫຼຸດຜ່ອນຄວາມຜິດພາດ, ດັ່ງນັ້ນການປັບປຸງຄວາມຖືກຕ້ອງ. ປັດໃຈພາຍນອກປະກອບມີຄວາມຫມັ້ນຄົງຂອງແຮງດັນໄຟຟ້າ, ການຄວບຄຸມຄຸນນະພາບສັນຍານ, ແລະການປ່ຽນແປງການໂຫຼດ.
ຕົວຢ່າງ, ການເຫນັງຕີງຂອງແຮງດັນສາມາດເຮັດໃຫ້ຄວາມໄວຂອງການຫມຸນ servo ບໍ່ສະເຫມີກັນ, ຜົນກະທົບຕໍ່ຄວາມຖືກຕ້ອງຂອງຕໍາແຫນ່ງ. ສິ່ງລົບກວນໃນສັນຍານການຄວບຄຸມຍັງສາມາດແຊກແຊງການຕີຄວາມຫມາຍຄໍາສັ່ງຂອງ servo. ນອກຈາກນັ້ນ, ການໂຫຼດຫຼາຍເກີນໄປຫຼືການຕິດຕັ້ງທີ່ບໍ່ຖືກຕ້ອງກໍ່ສາມາດນໍາໄປສູ່ການສູນເສຍຄວາມຖືກຕ້ອງ.
ດັ່ງນັ້ນ,ເມື່ອນໍາໃຊ້ servos ຄວາມແມ່ນຍໍາສູງ, ມັນເປັນສິ່ງຈໍາເປັນເພື່ອຮັບປະກັນການສະຫນອງພະລັງງານທີ່ຫມັ້ນຄົງ, ສັນຍານທີ່ສະອາດ, ແລະໂຄງສ້າງກົນຈັກທີ່ຖືກອອກແບບຢ່າງດີເພື່ອເພີ່ມປະສິດທິພາບສູງສຸດ.
ວິທີການທົດສອບແລະ Calibrate ຄວາມຖືກຕ້ອງຂອງ Servo?
ທ່ານສາມາດນໍາໃຊ້ເຄື່ອງມືທີ່ງ່າຍດາຍ, ເຊັ່ນ:ເຄື່ອງວັດແທກມຸມຫຼືຕົວຊີ້ເລເຊີ, ເພື່ອສົ່ງສັນຍານທີ່ຊັດເຈນກັບຕົວຄວບຄຸມເພື່ອທົດສອບຄວາມຖືກຕ້ອງຂອງ servo.ໝຸນ servo ໃນຫຼາຍມຸມເປົ້າໝາຍ, ເຊັ່ນ: 0°, 90°, ແລະ 180°, ຈາກນັ້ນວັດແທກຕໍາແໜ່ງຕົວຈິງ ແລະຄິດໄລ່ຄ່າ deviation.
ເຮັດຊ້ໍາຂັ້ນຕອນນີ້ຫຼາຍຄັ້ງແລະເອົາຄ່າສະເລ່ຍເພື່ອປະເມີນຄວາມເປັນໄປໄດ້. ຖ້າ deviation ມີຂະຫນາດໃຫຍ່, calibration ອາດຈະມີຄວາມຈໍາເປັນ. servos ດິຈິຕອນຈໍານວນຫຼາຍສະຫນັບສະຫນູນການປັບຕົວຊອບແວ, ເຊິ່ງຊົດເຊີຍຄວາມຜິດພາດໂດຍການປັບຕົວກໍານົດການຄວບຄຸມ.
ການປັບທຽບໂດຍປົກກະຕິກ່ຽວກັບການສົ່ງຄໍາສັ່ງການປັບທຽບຫຼືການນໍາໃຊ້ຊອບແວພິເສດ. ຕົວຢ່າງເຊັ່ນ microcontroller ອາດຈະສົ່ງສັນຍານ PWM ແລະບັນທຶກຄວາມແຕກຕ່າງລະຫວ່າງຕໍາແຫນ່ງຕົວຈິງແລະມູນຄ່າທາງທິດສະດີ, ຫຼັງຈາກນັ້ນເພີ່ມການຊົດເຊີຍກັບລະຫັດເພື່ອແກ້ໄຂມັນ.
ການທົດສອບແລະການປັບຕົວແບບປົກກະຕິສາມາດຍືດອາຍຸຂອງ servo ແລະຮັບປະກັນການດໍາເນີນງານທີ່ຫມັ້ນຄົງໃນໄລຍະຍາວ. ສໍາລັບຄໍາຮ້ອງສະຫມັກທີ່ສໍາຄັນ, ມັນແມ່ນແນະນໍາໃຫ້ເຮັດສໍາເລັດຂັ້ນຕອນເຫຼົ່ານີ້ກ່ອນທີ່ຈະຕິດຕັ້ງເພື່ອຫຼີກເວັ້ນການບັນຫາໃນລະຫວ່າງການ debugging ຕໍ່ມາ.
ຄໍາຮ້ອງສະຫມັກທົ່ວໄປຂອງ Servos ຄວາມແມ່ນຍໍາສູງ
servos ຄວາມແມ່ນຍໍາສູງຖືກນໍາໃຊ້ຢ່າງກວ້າງຂວາງໃນຂົງເຂດທີ່ຕ້ອງການການຄວບຄຸມທີ່ຊັດເຈນ, ເຊັ່ນ:ຫຸ່ນຍົນ, ການບິນອະວະກາດ, ແລະອຸປະກອນການແພດ. ໃນຫຸ່ນຍົນ, ມັນຖືກນໍາໃຊ້ໃນຕົວກະຕຸ້ນຮ່ວມກັນເພື່ອຮັບປະກັນການເຄື່ອນໄຫວທີ່ລຽບງ່າຍແລະການຈັບມືທີ່ຖືກຕ້ອງ.
ໃນ drone gimbals, servos ຄວາມແມ່ນຍໍາສູງຊ່ວຍໃຫ້ກ້ອງຖ່າຍຮູບສະຖຽນລະພາບ, ເຮັດໃຫ້ຮູບພາບທີ່ຊັດເຈນ. ນອກຈາກນັ້ນ, ຜ້າມ່ານອັດຕະໂນມັດແລະກ້ອງຖ່າຍຮູບຄວາມປອດໄພໃນເຮືອນອັດສະລິຍະແມ່ນອີງໃສ່ຄວາມແມ່ນຍໍາຂອງ servo ສໍາລັບການເຮັດວຽກທີ່ລຽບງ່າຍ.
ໃນສະຖານະການເຫຼົ່ານີ້, ຄວາມແມ່ນຍໍາແມ່ນກ່ຽວຂ້ອງໂດຍກົງກັບຄວາມປອດໄພຂອງລະບົບແລະປະສິດທິພາບ. ຕົວຢ່າງ,ໃນຫຸ່ນຍົນທາງການແພດ, ເຖິງແມ່ນວ່າຄວາມຜິດພາດນາທີສາມາດນໍາໄປສູ່ຄວາມລົ້ມເຫຼວຂອງການຜ່າຕັດ, ສະນັ້ນມັນເປັນສິ່ງສໍາຄັນທີ່ຈະເລືອກເອົາ servos ຄວາມແມ່ນຍໍາສູງ, ຄວາມຫນ້າເຊື່ອຖືສູງ.ຄວາມເຂົ້າໃຈກ່ຽວກັບຄໍາຮ້ອງສະຫມັກເຫຼົ່ານີ້ສາມາດຊ່ວຍໃຫ້ທ່ານວາງແຜນໂຄງການຂອງທ່ານແລະເລືອກປະເພດ servo ທີ່ເຫມາະສົມເພື່ອປັບປຸງການປະຕິບັດໂດຍລວມ.
ເວລາໄປສະນີ: ວັນທີ 08-08-2025